Implementação de sistema de localização para navegação sem recurso a GNSS
Miguel Carrasqueira, Paula Gonçalves, Diogo Silva
Ficheiros de configuração dos algoritmos, parâmetros do piloto automático e desenhos de modulação 3D estão disponíveis, em fonte aberta, em Github repository.
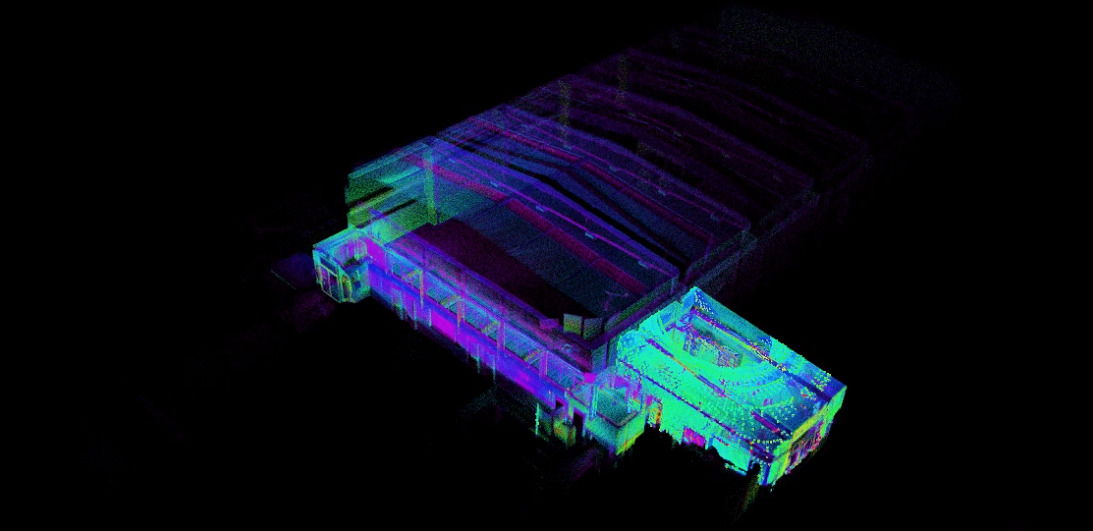
Os Unmanned Aircraft System (UAS) têm-se desenvolvido em larga escala, sendo de elevada importância que estes tenham um sistema em que seja possível estimar a sua posição e velocidade. Isto é possível no exterior através de, por exemplo, Global Navigation and Satellite Systems (GNSS). No entanto, nem todos os ambientes têm sinal satélite suficientemente forte, como é o caso do interior de edifícios, ou num cenário onde exista interferência eletromagnética, como, por exemplo, . Nestes cenários, os UAS terão de obter a sua localização através de outro tipo de sistemas. O objetivo primário desta dissertação é o desenvolvimento de um sistema de localização, de modo a ser utilizado na navegação de um UAS de pequenas dimensões em ambientes onde não exista sinal GNSS. Para o desenvolvimento do sistema de localização foi comparado um Light Detection and Ranging (LIDAR) a uma câmara estereoscópica, sendo posteriormente escolhido o LIDAR como sensor deste sistema. O LIDAR tem o objetivo de capturar a profundidade do ambiente e funciona em conjunto com um algoritmo Simultaneous Localization and Mapping (SLAM) que mapeia o ambiente envolvente e localiza-se no mesmo. Para a comunicação entre estes dois componentes, foi utilizado o Robot Operating System (ROS). Foi feita a integração deste sistema com um piloto automático, de forma a verificar a viabilidade da implementação deste sistema de localização na navegação do UAS.
Este sistema foi testado utilizando dois tipos de abordagens. Inicialmente, realizaram-se testes manuais, com os motores do UAS desligados, para avaliar a precisão do sistema de localização. Posteriormente, foram realizados testes de voo para validar a viabilidade da implementação deste sistema de localização em condições semelhantes às reais.